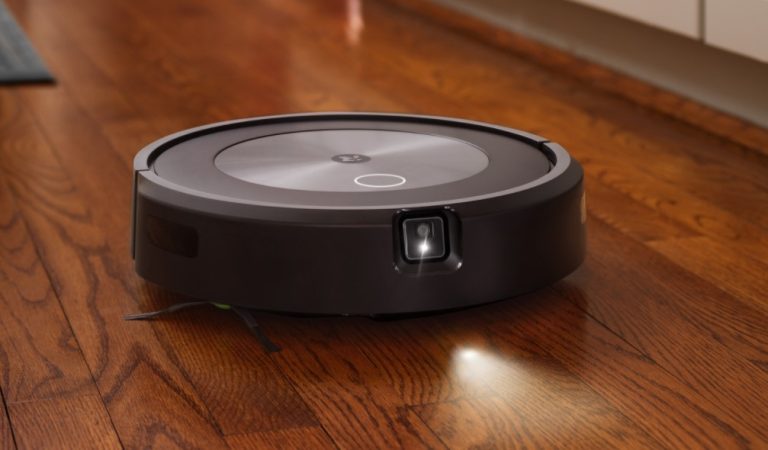
Робот-пилосос не повертається на базу найчастіше через забруднені інфрачервоні датчики, неправильне розміщення док-станції або збій карти навігації. У більшості випадків проблема вирішується за 10–15 хвилин очищенням сенсорів, звільненням простору навколо станції та перезапуском пристрою без розбирання.
Коли робот-пилосос завершує прибирання або фіксує низький заряд, він орієнтується на збережену карту приміщення, а фінальний заїзд на контакти виконує за інфрачервоним маяком док-станції. Якщо сигнал слабкий, шлях перекритий або карта застаріла, пристрій або блукає кімнатою, або під’їжджає й кружляє, не стикуючись.
Розрізняють два основні сценарії: робот взагалі не знаходить станцію та їздить без мети, або доїжджає близько, але не стає на контакти й не починає зарядку. Перший випадок частіше пов’язаний із навігацією та розміщенням бази, другий — із контактами, нахилом підлоги або зносом коліс.
Як робот-пилосос знаходить і повертається на базу
Сучасні моделі поєднують кілька систем навігації. Лідар або камера будують карту кімнат і запам’ятовують координати док-станції. Під час повернення робот рухається до приблизного місця бази, а потім ловить інфрачервоний сигнал з її передньої панелі для точного вирівнювання.
Інфрачервоні вікна на базі та на передньому бампері робота мають залишатися чистими — навіть тонкий шар пилу послаблює сигнал настільки, що пристрій «не бачить» маяк. Моделі з гіроскопом без лідара більше покладаються на збережений шлях і можуть відхилятися після перенесення меблів.
Якщо док-станцію перемістили після створення карти, робот їде до старих координат і не знаходить її. Те саме відбувається, коли пристрій підняли під час прибирання й поставили в іншому місці — він втрачає прив’язку до поточної позиції.
Основні причини, чому робот-пилосос не повертається на базу
Найпоширеніша група проблем стосується фізичного розміщення та чистоти. База має стояти впритул до рівної стіни на твердій поверхні. З боків потрібно щонайменше 0,5 метра вільного простору, спереду — 1,5 метра. У вузькому куті або біля високих ніжок меблів робот фізично не може під’їхати під правильним кутом.
Пилюка, шерсть тварин і відбитки пальців на інфрачервоних вікнах бази та передньому сенсорі робота блокують сигнал. Зарядні контакти окислюються або покриваються нальотом після вологого прибирання, тому навіть правильна стиковка не запускає зарядку. Волосся, намотане на осі коліс, спричиняє пробуксовку під час фінального заїзду.
Програмні збої виникають після оновлення прошивки, перестановки меблів або перенесення бази без оновлення карти. Зношений акумулятор може не вистачити енергії на зворотний шлях з дальньої кімнати — робот зупиняється за 20–30 сантиметрів до станції. Зовнішні інфрачервоні джерела (телевізори, обігрівачі, камери спостереження) або дзеркальні поверхні створюють хибні відбиття сигналу.
Покрокова діагностика: що перевіряти по черзі
Починайте з найпростіших дій, які усувають більшість випадків. Спочатку протріть сухим мікрофібровим серветком інфрачервоні вікна на передній панелі бази та на бампері робота. Зніміть захисні плівки, якщо вони залишилися після покупки. Контакти очистіть сухою тканиною або ластиком, видимий наліт — серветкою, злегка змоченою ізопропіловим спиртом.
Перевірте розміщення бази: притисніть її до стіни без зазору ззаду, звільніть 0,5 м з боків і 1,5 м спереду. Приберіть килимки під станцією, дзеркала й глянцеві поверхні в радіусі півтора метра, штори до підлоги та проводи. Переконайтеся, що індикатор живлення бази світиться.
Поставте робота приблизно за метр перед базою й натисніть кнопку повернення на корпусі або в додатку. Якщо він не реагує, вимкніть пристрій на 15–20 секунд і увімкніть знову. Запустіть нове прибирання саме зі станції. Якщо після перестановки меблів робот губиться, видаліть стару карту в додатку й побудуйте нову.
Огляньте колеса — акуратно зріжте намотане волосся ножицями. Якщо після всіх кроків робот доїжджає близько, але кружляє або не стає на контакти, проблема найімовірніше в нахилі підлоги, зсуві бази під час заїзду або зносі коліс. У такому разі зафіксуйте станцію двостороннім скотчем на твердій підлозі.
| Що бачите | Ймовірна причина | Перший крок |
|---|---|---|
| Блукає кімнатою, не під’їжджає | Брудні сенсори, стара карта, база переміщена | Очистити ІЧ-вікна, перевірити простір, перебудувати карту |
| Під’їжджає, кружляє перед базою | Слабкий ІЧ-сигнал, перешкоди, нахил підлоги | Очистити вікна бази й робота, звільнити під’їзд |
| Стає, але не заряджається | Брудні або окислені контакти | Протерти контакти спиртом або ластиком |
| Зупиняється далеко від бази | Низький заряд, знос акумулятора | Поставити вручну на зарядку, перевірити час роботи |
Дані зібрані на основі рекомендацій виробників і типових звернень у сервісні центри. Вимоги до вільного простору можуть трохи відрізнятися залежно від моделі, тому перевіряйте інструкцію до вашого пристрою.
Типові помилки при поверненні на базу
Багато користувачів ставлять док-станцію в кут або під низьку полицю, сподіваючись, що робот «якось під’їде». У вузькому просторі він не може вирівнятися й або відмовляється заїжджати, або штовхає базу.
Інша поширена помилка — протирання інфрачервоних вікон вологою серветкою або спиртом у великих кількостях. Мікроподряпини й залишки рідини погіршують прозорість, і сигнал слабшає ще більше. Достатньо сухої мікрофібри.
Користувачі часто переносять робота під час прибирання, щоб «допомогти» йому об’їхати стілець. Після цього пристрій втрачає позицію й не може повернутися за збереженим маршрутом. Краще дати йому закінчити цикл або перезапустити зі станції.
Залишення захисної плівки на базі після розпакування повністю блокує інфрачервоний маяк. Перевірте це одразу після покупки — багато випадків «робот не бачить базу» вирішуються саме зняттям плівки.
Почніть діагностику завжди з очищення сенсорів і перевірки вільного простору навколо бази — ці два кроки усувають проблему в більшості випадків без необхідності скидати налаштування чи звертатися в сервіс.
Особливості популярних моделей: Xiaomi та Roborock
Моделі Xiaomi та Mijia часто використовують комбінацію лідара й інфрачервоних датчиків. Після переміщення бази в додатку Mi Home / Xiaomi Home корисно запустити швидке картографування, якщо воно доступне. Кнопка Reset або комбінація кнопок Home + Power допомагає скинути тимчасові збої, але повне скидання видаляє карти.
Roborock із лідаром зазвичай точніше тримає позицію, але чутливий до зміни розташування станції. Якщо базу зсунули, робот їде до старих координат. У додатку можна перебудувати карту або перевірити, чи іконка бази збігається з реальним місцем. Моделі з автоочищенням (S7 MaxV Ultra, Q Revo) вимагають ще точнішого вирівнювання, бо стикуються не лише з контактами, а й з портом для пилу.
В обох брендах брудні передні сенсори й інфрачервоні вікна бази залишаються головною причиною. Очищення раз на 1–2 тижні при наявності тварин і раз на 3–4 тижні без них значно знижує частоту проблем. Оновлення прошивки через додаток часто виправляє алгоритми повернення, які виробники доопрацьовують.
Профілактика та що робити, якщо прості кроки не допомогли
Регулярне очищення датчиків, коліс і контактів запобігає більшості збоїв. Не переміщуйте базу без необхідності. Якщо все ж довелося — одразу оновіть карту, запустивши прибирання зі станції. Уникайте встановлення бази біля вікон із прямим сонячним світлом і поруч із працюючими телевізорами.
Коли очищення, правильне розміщення, перезапуск і перебудова карти не дають результату, а робот не реагує навіть на відстані 1–2 метрів, ймовірна апаратна несправність сенсора, інфрачервоного випромінювача бази або акумулятора. У такому разі зверніться до сервісного центру — самостійне розбирання може скасувати гарантію.
Збереження стабільного положення бази, чистоти сенсорів і регулярного оновлення карти роблять повернення на станцію надійним навіть у квартирах зі складною плануванням і домашніми тваринами.
Більшість випадків, коли робот-пилосос не повертається на базу, мають просте побутове пояснення й вирішуються без інструментів і витрат. Послідовна перевірка від чистоти датчиків до оновлення карти повертає пристрою здатність самостійно завершувати цикл і заряджатися.